
Tin tức
PID là gì? Bộ điều khiển PID trong kỹ thuật tự động hóa
Trong lĩnh vực kỹ thuật điều khiển và tự động hóa công nghiệp, PID là một trong những thuật ngữ cơ bản nhưng có tầm ảnh hưởng rộng lớn nhất. Vậy PID là gì và tại sao nó lại đóng vai trò then chốt trong hầu hết các hệ thống điều khiển hiện đại? Hãy cùng tìm hiểu qua bài viết dưới đây.
PID là gì? Tổng quan về bộ điều khiển PID trong kỹ thuật tự động hóa
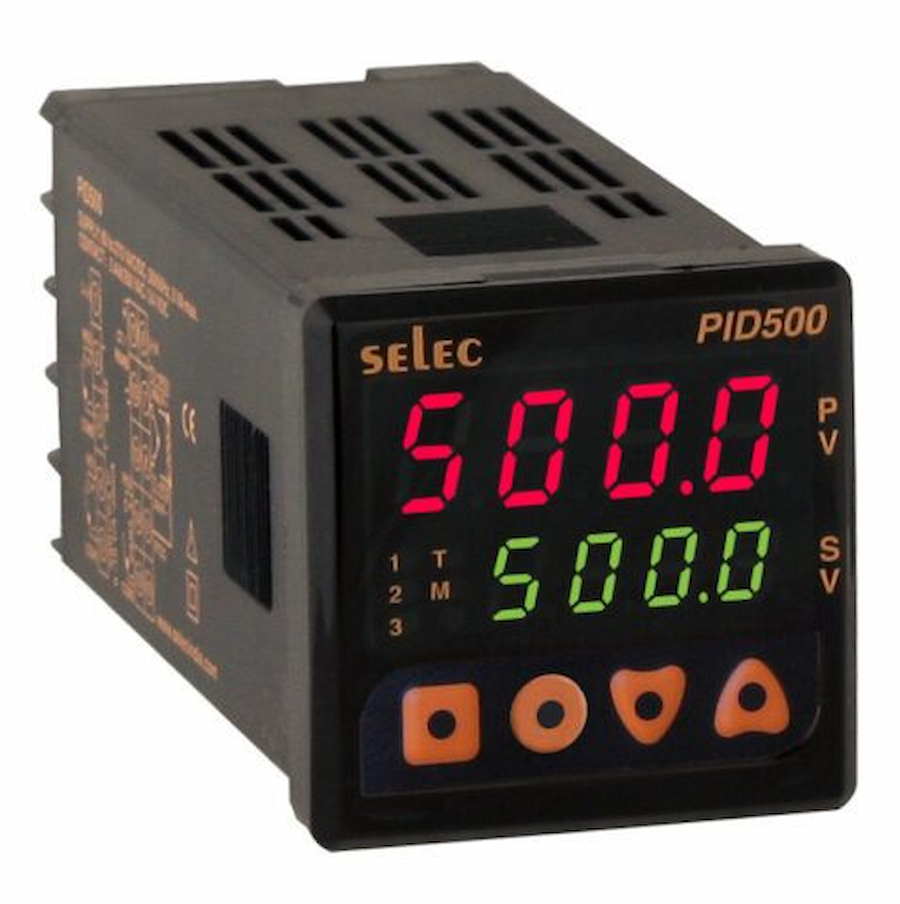
PID là viết tắt của ba thành phần: Proportional (tỉ lệ), Integral (tích phân) và Derivative (vi phân). Đây là thuật toán điều khiển vòng kín được sử dụng để tự động điều chỉnh một đại lượng vật lý như nhiệt độ, áp suất, tốc độ hay lưu lượng về giá trị mong muốn (setpoint) một cách chính xác và ổn định.
Theo tài liệu kỹ thuật của ISA (International Society of Automation), hơn 95% các vòng điều khiển trong công nghiệp chế biến toàn cầu hiện nay vẫn sử dụng thuật toán PID hoặc các biến thể của nó. Điều này khẳng định vị trí không thể thay thế của PID trong hệ thống tự động hóa công nghiệp.
Bộ điều khiển PID là gì? Cấu tạo và vai trò trong hệ thống
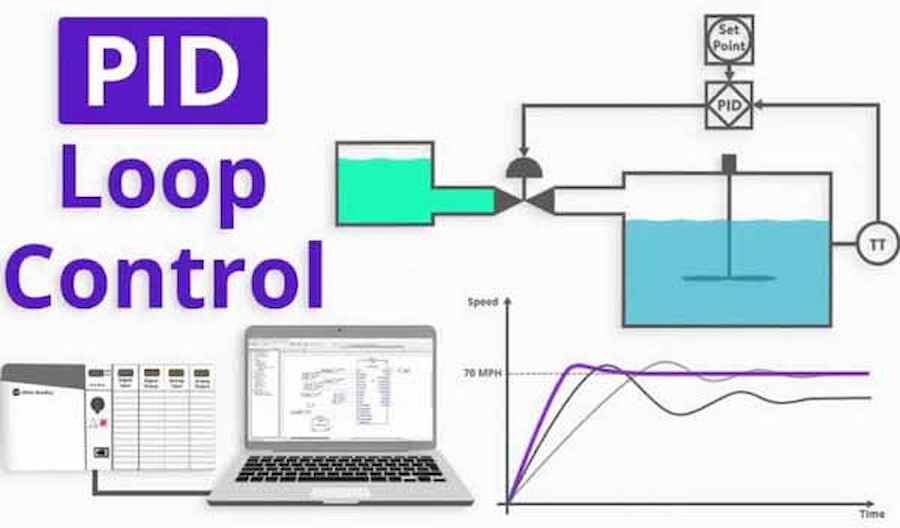
Bộ điều khiển PID là gì theo định nghĩa kỹ thuật? Đây là thiết bị hoặc thuật toán phần mềm thực thi phương trình điều khiển PID, liên tục tính toán giá trị sai số (error) giữa giá trị đo được thực tế và setpoint, sau đó đưa ra tín hiệu điều khiển phù hợp để thu hẹp sai số đó về 0.
Cấu tạo cơ bản của bộ điều khiển PID
Một bộ điều khiển PID hoàn chỉnh gồm các thành phần chính sau:
Khối đầu vào (Input)
Nhận tín hiệu phản hồi từ cảm biến (sensor/transmitter) đo lường giá trị thực tế của quá trình. Tín hiệu đầu vào thường là 4–20 mA, 0–10 VDC hoặc tín hiệu kỹ thuật số.
Khối tính toán PID
Thực hiện phép tính toán ba thành phần P, I, D dựa trên giá trị sai số tức thời, tích lũy sai số theo thời gian và tốc độ thay đổi của sai số.
Khối đầu ra (Output)
Phát tín hiệu điều khiển đến cơ cấu chấp hành (actuator) như van điều khiển, biến tần, động cơ servo để hiệu chỉnh quá trình.
Phương trình toán học của PID
Phương trình PID chuẩn được biểu diễn như sau:
u(t) = Kp × e(t) + Ki × ∫e(t)dt + Kd × de(t)/dt
Trong đó:
- u(t): tín hiệu đầu ra điều khiển
- e(t): sai số tại thời điểm t (e = Setpoint – Process Variable)
- Kp: hệ số khuếch đại tỉ lệ
- Ki: hệ số tích phân
- Kd: hệ số vi phân
PID Controller là gì? Nguyên lý hoạt động chi tiết từng thành phần
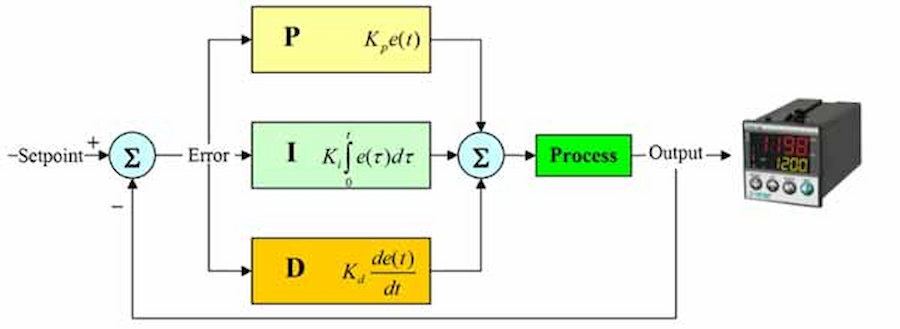
PID controller là gì nếu xét theo từng thành phần cấu thành? Dưới đây là phân tích chi tiết nguyên lý hoạt động của mỗi thành phần P, I, D.
Thành phần P – Proportional (Tỉ lệ)
Thành phần tỉ lệ tạo ra tín hiệu đầu ra tỉ lệ thuận với giá trị sai số hiện tại. Kp càng lớn, hệ thống phản ứng càng nhanh nhưng cũng dễ xảy ra dao động. Kp quá nhỏ khiến hệ thống phản ứng chậm và thường tồn tại sai số tĩnh (offset) vĩnh viễn.
| Kp tăng | Tốc độ đáp ứng | Sai số tĩnh | Nguy cơ dao động |
| Thấp | Chậm | Lớn | Thấp |
| Trung bình | Vừa | Giảm | Trung bình |
| Cao | Nhanh | Nhỏ | Cao |
Thành phần I – Integral (Tích phân)
Thành phần tích phân tích lũy sai số theo thời gian và tạo ra tín hiệu hiệu chỉnh liên tục cho đến khi sai số về 0. Đây là thành phần giúp loại bỏ hoàn toàn sai số tĩnh mà thành phần P không xử lý được. Tuy nhiên, Ki quá lớn có thể gây hiện tượng Integral Windup khiến hệ thống vượt ngưỡng và dao động kéo dài.
Thành phần D – Derivative (Vi phân)
Thành phần vi phân dự đoán xu hướng thay đổi của sai số dựa trên tốc độ biến thiên, từ đó tạo ra tín hiệu giảm chấn (damping) để hạn chế vọt lố (overshoot). Kd giúp hệ thống ổn định nhanh hơn nhưng nhạy cảm với nhiễu tín hiệu đo lường, do đó thường được kết hợp với bộ lọc thông thấp.
Tổng hợp đặc tính ba thành phần PID
| Thành phần | Tác động chính | Ưu điểm | Nhược điểm |
| P | Tỉ lệ sai số tức thời | Phản ứng nhanh | Còn sai số tĩnh |
| I | Tích lũy sai số theo thời gian | Triệt tiêu sai số tĩnh | Dễ gây dao động |
| D | Tốc độ thay đổi sai số | Giảm vọt lố | Nhạy với nhiễu |
Điều khiển PID là gì trong thực tế? Các phương pháp chỉnh định tham số
Điều khiển PID là gì nếu không có phương pháp chỉnh định tham số phù hợp? Việc xác định đúng bộ ba tham số Kp, Ki, Kd (còn gọi là tuning) là yếu tố quyết định hiệu quả của toàn bộ hệ thống điều khiển.
Phương pháp Ziegler-Nichols
Đây là phương pháp chỉnh định PID kinh điển được công bố lần đầu năm 1942 bởi John G. Ziegler và Nathaniel B. Nichols trên tạp chí Transactions of the ASME. Phương pháp này bao gồm hai biến thể:
Phương pháp vòng hở (Open-loop)
Tăng dần Kp đến khi hệ thống bắt đầu dao động liên tục, ghi nhận hệ số khuếch đại tới hạn Ku và chu kỳ dao động Tu, sau đó áp dụng công thức:
| Loại bộ điều khiển | Kp | Ki | Kd |
| P | 0.5Ku | – | – |
| PI | 0.45Ku | Tu/1.2 | – |
| PID | 0.6Ku | Tu/2 | Tu/8 |
Phương pháp vòng kín (Closed-loop)
Dựa trên đặc tính đáp ứng bậc thang của quá trình để xác định hằng số thời gian và độ trễ, từ đó tính toán các tham số PID phù hợp.
Phương pháp Auto-tuning
Hầu hết các bộ điều khiển PID thương mại hiện đại như Siemens SIMATIC, Yokogawa YS170, Honeywell UDC3500 đều tích hợp chức năng tự chỉnh định (auto-tuning). Hệ thống sẽ tự động thực hiện các bước kích thích và đo đáp ứng để tính toán tham số tối ưu mà không cần can thiệp thủ công.
Phương pháp IMC (Internal Model Control)
Được phát triển bởi Garcia và Morari (1982), phương pháp IMC-PID cho phép thiết kế bộ điều khiển dựa trên mô hình toán học của đối tượng điều khiển, mang lại hiệu suất cao hơn và dễ điều chỉnh hơn so với Ziegler-Nichols trong nhiều ứng dụng thực tế.
Phân loại bộ điều khiển PID phổ biến hiện nay
PID tương tự (Analog PID)
Được thực hiện bằng mạch điện tử với các phần tử R, L, C và op-amp. Loại này có tốc độ xử lý cực cao nhưng khó điều chỉnh tham số và độ chính xác bị ảnh hưởng bởi linh kiện theo thời gian. Hiện nay ít được sử dụng trong công nghiệp hiện đại.
PID số (Digital PID)
Được thực hiện trên vi xử lý, PLC hoặc DCS. Tham số có thể điều chỉnh linh hoạt qua phần mềm, dễ tích hợp vào hệ thống SCADA và có khả năng lưu trữ lịch sử vận hành. Đây là dạng phổ biến nhất trong công nghiệp hiện đại.
PID mềm (Software PID)
Được lập trình trong PLC (Programmable Logic Controller) hoặc DCS (Distributed Control System) dưới dạng khối hàm (function block). Cho phép chạy nhiều vòng điều khiển PID song song trên cùng một thiết bị phần cứng, tối ưu chi phí đầu tư hệ thống.
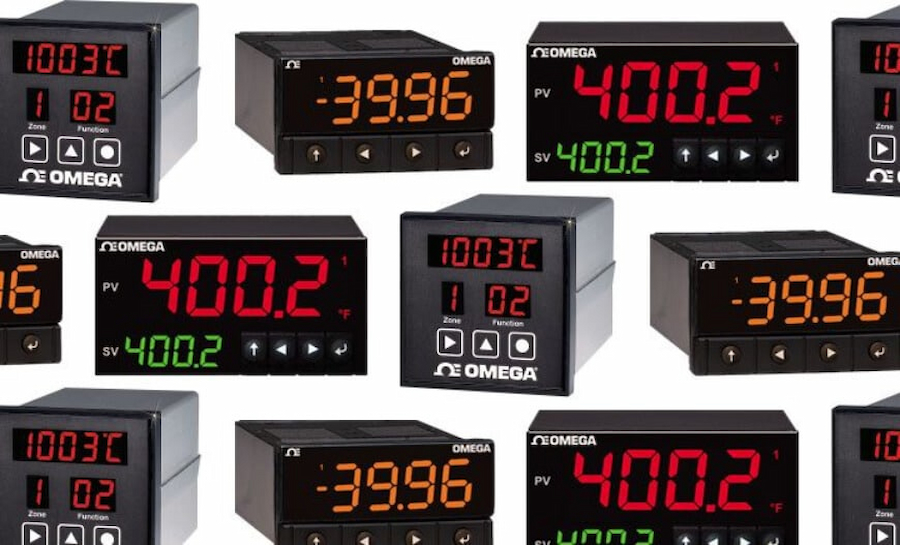
Bộ điều nhiệt PID độc lập (Standalone PID Temperature Controller)
Thiết bị phần cứng chuyên dụng như Autonics TC Series, Omron E5CC, RKC CB Series… Được sử dụng rộng rãi trong điều khiển nhiệt độ lò nung, máy ép nhựa, hệ thống sấy công nghiệp.
PID nâng cao (Advanced PID)
Bao gồm các biến thể như:
- Cascade PID (PID tầng): dùng hai vòng PID lồng nhau để điều khiển các quá trình có nhiễu lớn
- Feedforward PID: kết hợp bù nhiễu trước (feedforward) để cải thiện đáp ứng
- Gain Scheduling PID: tự động thay đổi tham số Kp, Ki, Kd theo điều kiện vận hành
- Fuzzy-PID: kết hợp logic mờ để tối ưu tham số theo thời gian thực
Ứng dụng thực tế của PID trong công nghiệp
Điều khiển nhiệt độ
Đây là ứng dụng phổ biến nhất của PID. Trong các lò nung, máy ép nhựa, lò sấy, nồi hơi công nghiệp, bộ điều khiển PID nhận tín hiệu từ cảm biến nhiệt độ (thermocouple, RTD) và điều chỉnh công suất gia nhiệt thông qua relay, SSR hoặc thyristor để duy trì nhiệt độ đúng setpoint với sai số thường dưới ±0.5°C.
Điều khiển tốc độ động cơ
PID được tích hợp sẵn trong biến tần (Variable Frequency Drive) và bộ điều khiển servo để điều chỉnh tốc độ, mô-men xoắn hoặc vị trí của động cơ. Theo thông số kỹ thuật của Siemens SINAMICS G120, vòng điều khiển tốc độ PID có thể đạt thời gian đáp ứng dưới 5ms với độ chính xác tốc độ ±0.01%.
Điều khiển áp suất và lưu lượng
Trong hệ thống đường ống dẫn khí, nước, hóa chất công nghiệp, PID điều khiển van tỉ lệ hoặc máy bơm để duy trì áp suất và lưu lượng ổn định theo yêu cầu quy trình. Ứng dụng điển hình là hệ thống cấp nước áp lực không đổi (constant pressure water supply) dùng biến tần + PID.
Điều khiển mức (Level Control)
PID được dùng trong điều khiển mức dung dịch trong bể chứa, tháp chưng cất, thiết bị phản ứng hóa học. Cảm biến mức (ultrasonic, radar, differential pressure) cung cấp tín hiệu phản hồi liên tục để PID điều chỉnh van hoặc bơm.
Robot và hệ thống servo
Trong cánh tay robot công nghiệp, mỗi khớp (joint) thường được điều khiển bởi một vòng PID riêng biệt. Hệ thống điều khiển chuyển động (motion control) hiện đại thường sử dụng cấu trúc ba vòng PID lồng nhau: vòng vị trí → vòng tốc độ → vòng dòng điện.
Hướng dẫn lựa chọn và cài đặt bộ điều khiển PID
Các tiêu chí lựa chọn bộ điều khiển PID
Loại đại lượng cần điều khiển
Xác định rõ đối tượng điều khiển là nhiệt độ, áp suất, lưu lượng, tốc độ hay mức để chọn bộ điều khiển PID chuyên dụng phù hợp.
Dải đo và độ phân giải
Kiểm tra dải tín hiệu đầu vào (4–20 mA, 0–10 V, thermocouple type K/J/T…) và đảm bảo bộ điều khiển tương thích với cảm biến đang sử dụng.
Loại tín hiệu đầu ra
Tùy theo cơ cấu chấp hành mà chọn đầu ra relay, SSR, 4–20 mA hay 0–10 V. Một số bộ điều khiển hỗ trợ đa đầu ra để điều khiển đồng thời gia nhiệt và làm mát.
Giao tiếp truyền thông
Đối với hệ thống SCADA hay kết nối PLC, ưu tiên chọn bộ điều khiển PID hỗ trợ giao thức Modbus RTU, Modbus TCP hoặc PROFIBUS.
Các bước cài đặt PID cơ bản
Bước 1 – Xác định setpoint và dải hoạt động
Nhập giá trị mong muốn và cấu hình dải đo phù hợp với cảm biến.
Bước 2 – Chạy auto-tuning
Kích hoạt chức năng tự chỉnh định (nếu có). Hệ thống sẽ tự động xác định Kp, Ki, Kd tối ưu dựa trên đặc tính thực tế của đối tượng.
Bước 3 – Tinh chỉnh thủ công
Quan sát đồ thị đáp ứng. Nếu hệ thống vọt lố nhiều → giảm Kp hoặc tăng Kd. Nếu đáp ứng chậm và còn sai số tĩnh → tăng Kp và Ki.
Bước 4 – Kiểm tra ổn định
Thực hiện thay đổi setpoint đột ngột và quan sát hệ thống phục hồi. Tiêu chí chấp nhận thường là overshoot dưới 10% và thời gian ổn định (settling time) trong phạm vi yêu cầu quy trình.
Xu hướng phát triển của công nghệ điều khiển PID
PID thích nghi (Adaptive PID)
Theo nghiên cứu công bố trên tạp chí IEEE Transactions on Industrial Electronics (2023), các thuật toán PID thích nghi có khả năng tự động cập nhật tham số trong thời gian thực dựa trên sự thay đổi của đặc tính đối tượng, cho phép duy trì hiệu suất tối ưu ngay cả khi quy trình thay đổi theo thời gian.
PID kết hợp trí tuệ nhân tạo
Xu hướng tích hợp Machine Learning và mạng nơ-ron nhân tạo (ANN) vào vòng điều khiển PID đang được nghiên cứu và ứng dụng rộng rãi. AI-PID có thể tự học đặc tính đối tượng và dự đoán các thay đổi trước khi chúng xảy ra, giảm đáng kể thời gian đáp ứng so với PID truyền thống.
PID trong IIoT và Industry 4.0
Các bộ điều khiển PID thế hệ mới được tích hợp kết nối IIoT (Industrial Internet of Things), cho phép giám sát và điều chỉnh tham số từ xa thông qua nền tảng đám mây, hỗ trợ bảo trì dự đoán (predictive maintenance) và phân tích dữ liệu vận hành theo thời gian thực.
Thiên Phú Thịnh – Giải pháp tự động hóa công nghiệp toàn diện
Để triển khai hệ thống điều khiển PID hiệu quả trong thực tế, việc lựa chọn đúng thiết bị phần cứng từ nhà cung cấp uy tín là yếu tố then chốt quyết định hiệu quả vận hành lâu dài.
Thiên Phú Thịnh là đơn vị chuyên cung cấp thiết bị tự động hóa công nghiệp chính hãng, bao gồm toàn bộ các thành phần cần thiết để xây dựng hệ thống điều khiển PID hoàn chỉnh:
- PLC (Siemens, Mitsubishi, Omron, Delta…) – nền tảng thực thi thuật toán PID số
- Biến tần (VFD) – cơ cấu chấp hành điều khiển tốc độ động cơ theo tín hiệu PID
- Servo và động cơ servo – điều khiển vị trí và tốc độ chính xác cao
- HMI – giao diện giám sát và cài đặt tham số PID trực quan
- Tủ điện điều khiển – tích hợp toàn bộ hệ thống PID vào giải pháp hoàn chỉnh
- Thiết bị tự động hóa chính hãng đa dạng phục vụ nhà máy và dây chuyền sản xuất
Với đội ngũ kỹ sư tự động hóa giàu kinh nghiệm, Thiên Phú Thịnh không chỉ cung cấp thiết bị mà còn tư vấn thiết kế, lắp đặt và commissioning hệ thống điều khiển PID phù hợp với từng quy trình sản xuất cụ thể.
Xem thêm:
Công ty TNHH Tự Động Hóa Thiên Phú Thịnh
– Fanpage: Thiên Phú Thịnh Automation
– Website: https://sieuthibientan.com.vn/ – https://thienphuthinh.vn/
– SĐT/Zalo tư vấn: 0909.623.689
– Địa chỉ: Số 1B Đường Tú Xương, Khu Phố 1, Phường Tăng Nhơn Phú, TPHCM
– Email: Thienphuthinh.auto@gmail.com
